
399 美元买一只会走路的 AI 小鸭?先看懂 Microduck
Microduck 只有约 25 厘米高,却把双足行走、摄像头、激光雷达和会动的嘴做进了一台小机器人。更有意思的是,它的控制策略和训练环境也公开了。
一只 25 厘米高、约 800 克重的小鸭机器人,正在尝试把“会走路的玩具”和“可以自己训练的机器人”放到一起。
它叫 Microduck,来自 Pollen Robotics 。官方页面目前给出的价格是 399 美元预订价。它有双足、摄像头、激光雷达和一张会动的嘴。开源仓库里还能看到机器人的运行代码、仿真模型和强化学习训练环境。
先说结论:它不是买回家就能替你收拾房间的家务机器人,更像一台做得很可爱的机器人实验平台。你可以拿手柄让它走路、翻滚、起身,也可以研究它的控制策略,甚至在仿真里训练新的动作,再尝试部署到真实机器上。
它为什么不只是一个会说话的玩具
现在很多桌面机器人主要靠摄像头、语音和屏幕与人互动。 Microduck 的特别之处,在于它把“身体怎么动”当成了核心问题。
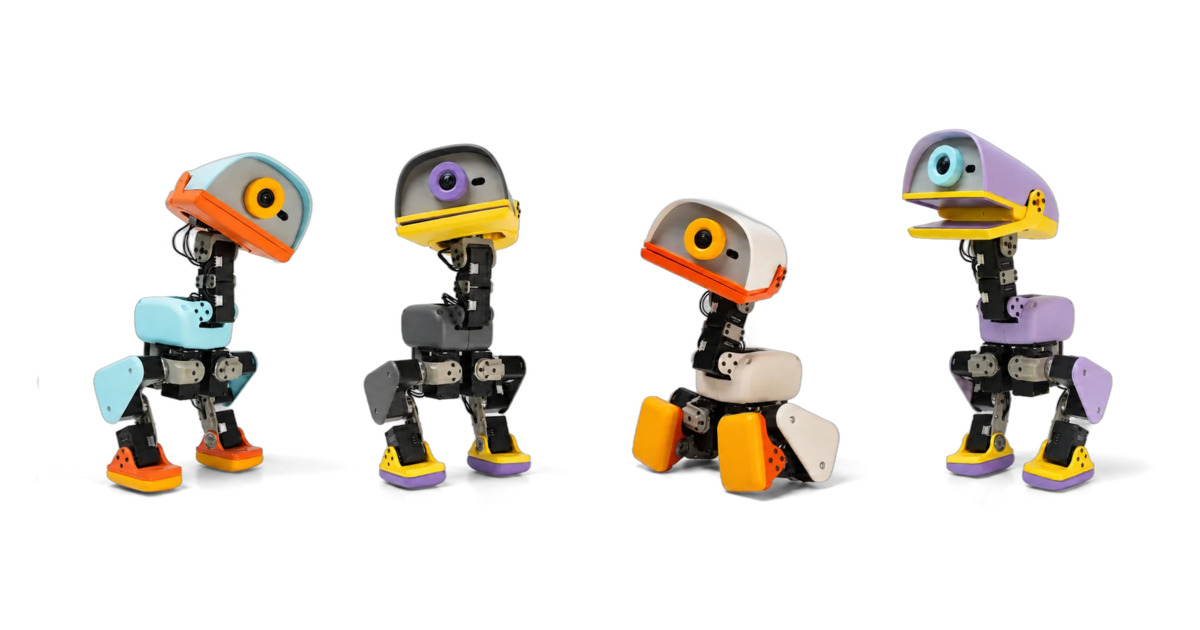
它的头部前面有一个可以活动的嘴。官方把它描述成 grasping beak,也就是用于接触和抓取的嘴部机构。这个设计带来一个很直观的变化:机器人不只是走到物体旁边,还可以低头用嘴尖碰地、做简单的拾取动作。
当然,能做一个演示动作,和能在家里稳定收拾东西,是两回事。前者需要一套训练好的动作策略,后者还要处理物体大小、材质、位置、碰撞、光线和失败恢复。公开资料没有给出它能处理的物体重量范围,所以不能把“会抓取”理解成通用机械臂能力。
Microduck 的三层结构
这个项目可以拆成三部分看。
第一层是机器人本体。官方资料显示,它高约 25 厘米,有 15 个电机、摄像头和 LiDAR 。硬件很小,动作空间却不简单,双足走路本身就要不断处理平衡、落脚和身体姿态。
第二层是机器人上的运行系统。pollen-robotics/microduck 仓库的 README 说得很直接:这是鸭子的“大脑”。代码主要用 Rust 编写,运行在 Rockchip RK3566 上,负责控制回路、电机、传感器、摄像头、联网、更新和设备间通信。
仓库里还能看到几类具体能力:
- 手柄控制行走;
- 坐下和站起;
- 跌倒后起身;
- 用嘴尖接触地面;
- 踢球;
- 向前翻滚;
- 装上被动轮后进行滑行类动作。
这些能力来自不同的策略,不是一个“万能大脑”自动想出来的。运行时可以在走路、站立、翻滚等策略之间切换。
第三层是训练代码。microduck_rl 使用 MuJoCo 和 PPO 训练控制策略,训练在仿真环境中进行,最后导出 ONNX,交给真实机器人运行。仓库里公开了行走、起身、坐站切换、捡取、踢球、翻滚和轮滑等任务环境。
它是怎么从仿真走到现实的
机器人训练最麻烦的一点,是仿真里的地面太干净,现实里的电机却不听话。
仿真可以准确知道每个关节的位置,真实电机有摩擦、延迟、电压下降、齿轮间隙和传感器误差。策略如果只在理想环境里学会走路,换到真实机器上,可能第一步就摔倒。
Microduck 的训练仓库把这些误差纳入了训练过程,包括:
- 电机摩擦和负载变化;
- 电池电压与负载造成的电压下降;
- 控制指令延迟;
- 齿轮间隙,也就是 backlash;
- 不同地面条件下的训练。
这就是常说的 sim2real,先在仿真里训练,再把策略放到真实机器人上。它不是把视频里的动作“复制”过去,而是让策略在一组变化的仿真条件下学会保持稳定,尽量减少现实和仿真之间的差距。
仓库还把策略导出为 ONNX 。这样部署时使用的是一个相对独立的模型文件,机器人运行端不需要把整套训练环境搬上去。
普通人能不能自己训练
可以研究,但不适合把它想成“下载代码,点一下就训练”。
训练仓库要求 CUDA GPU 和 uv。公开的快速开始命令会启动 4096 个仿真环境,官方 README 给出的可用步态训练时间大约是 1 到 2 小时,具体还取决于显卡和配置。没有 GPU,也可以通过 Hugging Face Jobs 提交训练任务,但这会涉及云端计算资源和额外费用。
最小流程大致是:
git clone https://github.com/pollen-robotics/microduck_rl
cd microduck_rl
uv run train Mjlab-Velocity-Flat-MicroDuck --env.scene.num-envs 4096
uv run scripts/export.py Mjlab-Velocity-Flat-MicroDuck --wandb-run-path <...>
uv run scripts/infer_policy.py --walking output.onnx
这条流程能帮助你理解“训练、导出、推理”三步怎么接起来,但它不等于你能马上给家里的机器人加一个新动作。真实部署还涉及机器人硬件、版本匹配、策略输入输出、供电和安全测试。
如果只是想看项目怎么工作,先读训练仓库里的任务配置和机器人仓库的架构文档,比直接买设备更合适。
399 美元到底买到什么
官方页面写的是 399 美元预订价,不是已经验证过的最终到手价。运费、税费、发货时间、地区支持和售后条件,需要在下单页面确认。
这笔钱买到的也不是一台已经学会所有动作的通用机器人。更准确的理解是:你买到一台能直接玩的微型双足机器人,同时获得一个还在持续开发的软硬件平台。
它适合三类人:
- 想买一台能走、能摔、能自己站起来的小型机器人;
- 想学习强化学习和 sim2real,但不想从机械结构开始全部自制;
- 想研究机器人运行系统、传感器、策略切换和模型部署。
如果你的目标是“买来陪孩子玩,不想折腾电脑”,要先确认默认功能、发货和售后。若你的目标是训练新策略,预算里还要算显卡或云端训练费用、学习时间和失败成本。
开源部分要看清许可证
microduck 和 microduck_rl 两个仓库的许可证都是 Apache 2.0 。机器人仓库里还包含 3D 模型文件,训练仓库明确写着这些模型使用 Creative Commons BY-SA-NC。软件代码和 3D 模型不能简单地按同一套条件使用。
这点对二次开发很重要。你可以阅读代码、修改训练环境,但如果要把模型文件用于商业产品或重新分发,需要按对应许可证处理署名、相同方式共享和非商业限制。
我的判断
Microduck 最有意思的地方,不是它长得像鸭子,而是它把一个很难的机器人问题,包装成了普通人愿意靠近的形状。
你看到的是一只会走路、会摔倒后起身的小鸭子。拆开以后,里面是电机控制、传感器、强化学习、仿真误差和模型部署。嘴部机构又让它不止于“走路和说话”,开始尝试和物体发生接触。
但它现在更适合当机器人实验平台,而不是家庭劳工。想买的人先看默认玩法,想研究的人先看两个仓库,想训练的人先确认 GPU 和时间。把这三件事分清楚,399 美元才不会变成一次冲动消费。
项目地址:https://github.com/pollen-robotics/microduck