
AI 要开始“动手”了:Anthropic 发布 MHS,让模型直接操作实验室设备
从显微镜、液体处理器到量子计算机激光器,Model Hardware Standard 试图解决 AI 与真实硬件之间长期缺少统一接口的问题。
过去几年,AI 最擅长的事情是读文字、写代码、生成图片。它可以给你一段控制机械臂的代码,却不一定真的能把机械臂安全地运行起来。
原因很现实:实验室和工厂里的设备,通常来自不同厂商,各自使用不同的接口、协议和数据格式。想让多个设备协同工作,往往要靠工程师一个个写适配程序,集成周期可能以周甚至月计算。
Anthropic 最近公布的 Model Hardware Standard,简称 MHS,就是冲着这个问题来的:让 AI Agent 通过统一的设备接口,发现、理解并操作现实中的硬件。
MHS 到底是什么?
可以把 MHS 理解成一套“硬件驱动标准”。它不负责制造显微镜、机械臂或激光器,而是规定设备应该怎样向 AI 描述自己,以及 AI 怎样调用设备能力。
MHS 驱动提供了一组简单的基础动作,例如:
read:读取温度、位置、状态等数据;write:设置温度、移动位置或修改其他参数;- 设备发现:让 Agent 知道网络上有哪些设备可用;
- 安全信息:说明设备能测什么、能调什么,以及哪些参数不能超过限制。
设备接入后,MHS 还可以把硬件的能力、特性和安全边界整理成标准化参考文件。这样,Agent 不用只靠猜测,也不必每次都从一份厚厚的纸质手册里重新找答案。
AI 怎样控制多台设备?
MHS 目前提供三种控制方式:
- 通过 MCP 暴露设备能力;
- 通过命令行调用设备;
- 通过代码文件或 API,把多个设备串成一套流程。
这三种方式可以组合使用。
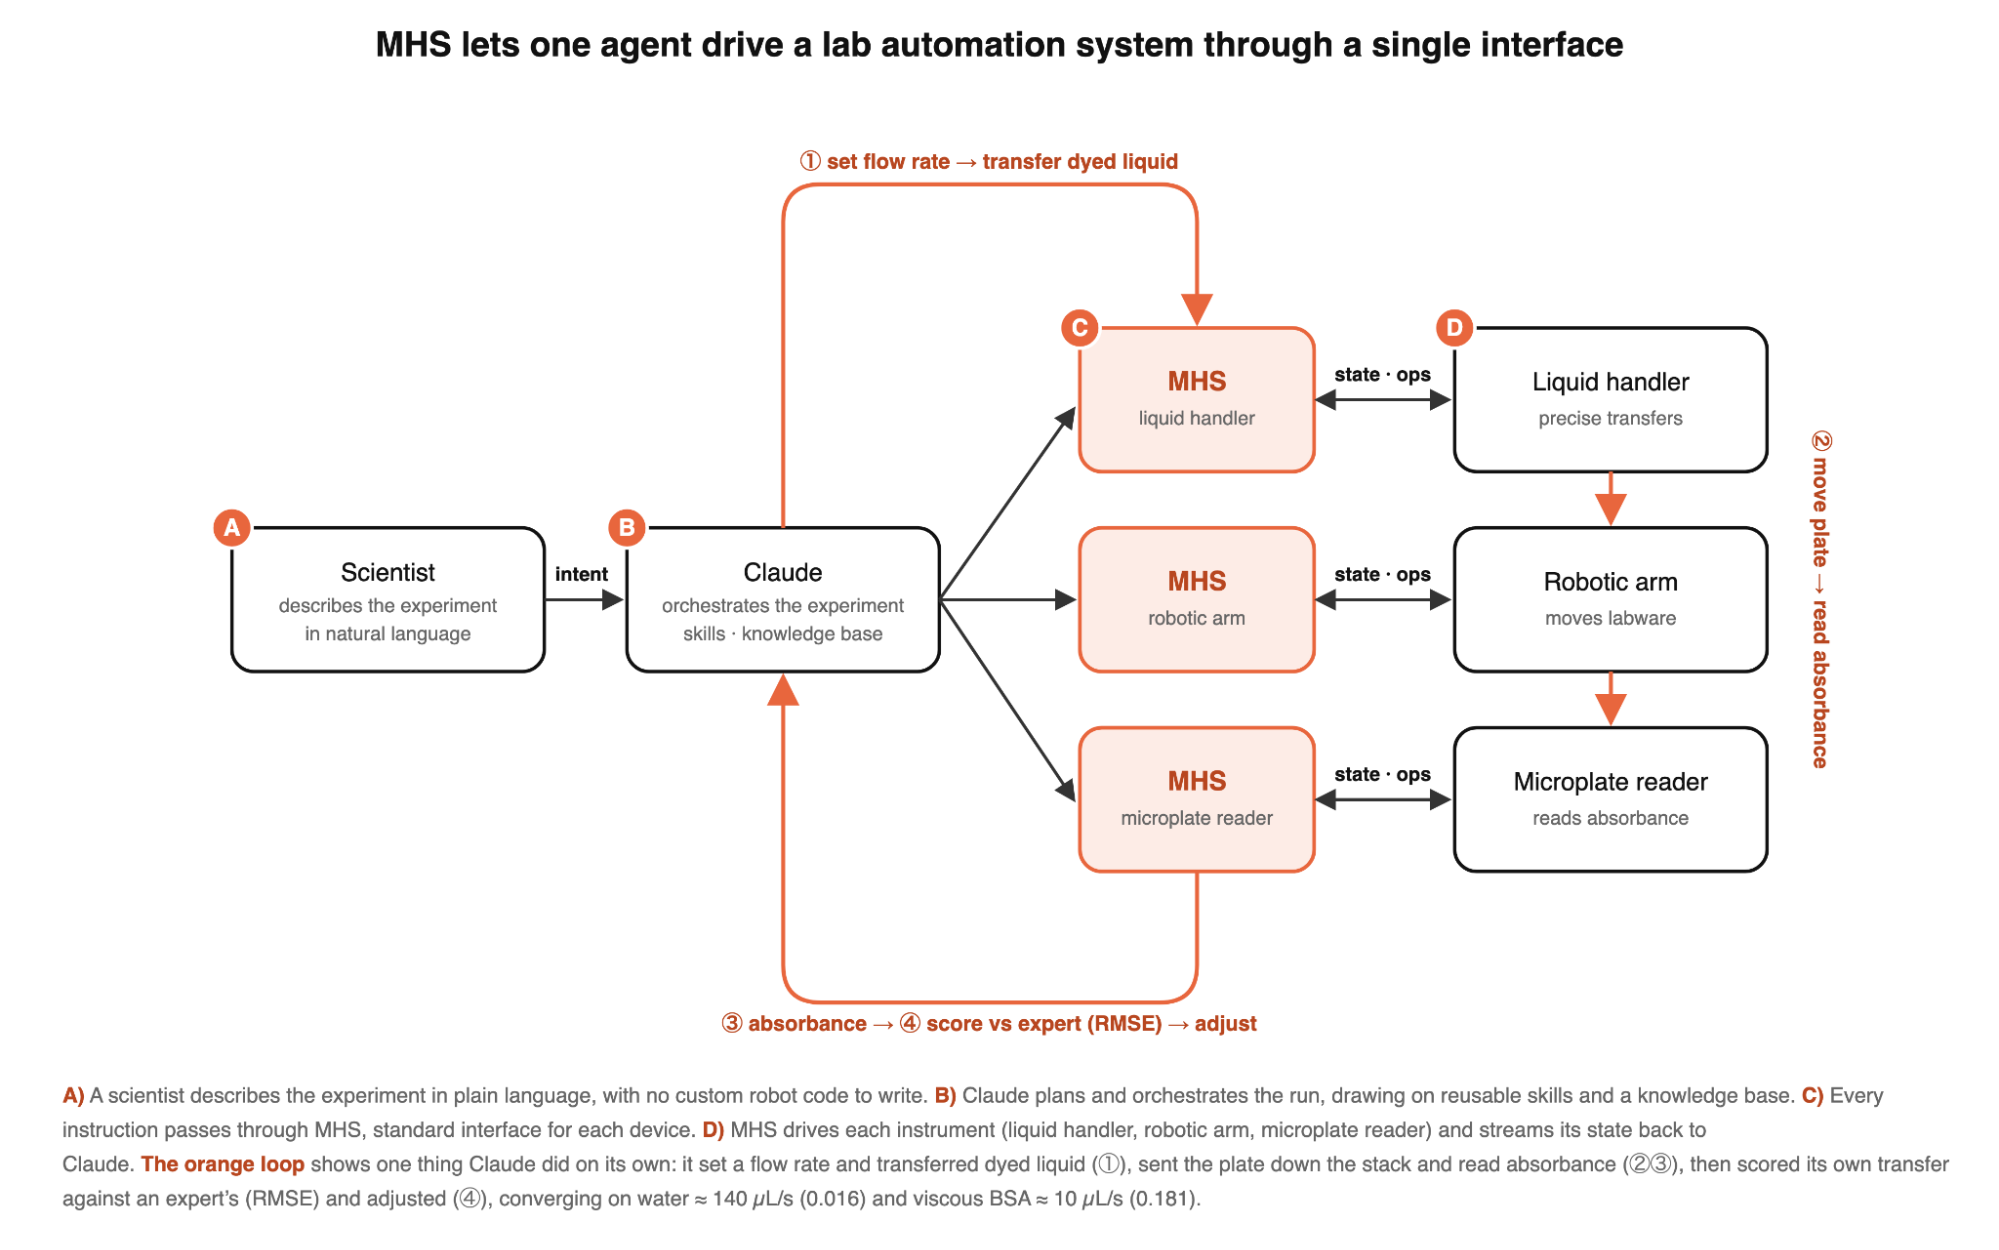
例如,一个蛋白质检测流程可能需要液体处理器、机械臂和酶标仪。Agent 先调用液体处理器完成移液,再让机械臂转移培养板,最后读取酶标仪的数据。过程中,如果数据出现异常,Agent 可以根据结果调整下一步参数。
对于需要长时间运行的工作,Agent 不必每一步都停下来思考。它可以把已经验证过的动作写成确定性的代码,让设备自己连续执行。Agent 负责高层决策,设备驱动和代码负责稳定执行。
这点很重要。真正可用的硬件自动化,不应该让模型在每个螺丝、每个移液动作上随机发挥,而是要把模型的探索能力和经过验证的确定性程序分开。
官方披露了哪些实验?
这次研究预览并不是停留在概念图上。Anthropic 公开了几个合作项目,不过这些结果仍然属于早期验证,不能直接当成普适性能保证。
1. 自动完成蛋白质检测流程
Genentech 的团队把 MHS 用在 BCA 蛋白检测的概念验证中。这个流程需要协调液体处理器、机械臂和微孔板读取器。
实验中,Agent 先使用通用移液参数,结果因为蛋白溶液黏稠、容易产生气泡,导致移液不准确。研究人员告诉它气泡的物理原因以及修正方法后,Agent 才学会换到干净的孔位,并减少混合次数。
这说明,模型可以帮助处理流程,但它不会自动获得实验经验。涉及液体性质、材料变化和生物学约束时,领域专家仍然需要提供判断和校验。
2. 自动恢复量子计算机的激光锁定
QuEra 用 MHS 让 Agent 读取量子计算机中的激光系统,并尝试恢复激光频率锁定。
官方披露的结果是:经过数百轮无人值守的实验,恢复脚本从最初约 150 秒一次、约 58% 成功率,改进到约 6 秒一次、96% 成功率。最终在 700 次测试中成功 695 次,即 99.3%。
这里有一个容易被忽略的细节:最后真正用于生产的,是一个可检查的确定性脚本,而不是让模型长期直接控制激光器。Agent 负责试验和改写流程,验证后的程序再独立运行。
3. 远程监控与 qPCR 实验
华盛顿大学的实验室把不同设备的运行状态集中到一个界面里,也尝试让 Agent 监督 qPCR 流程。当设备出现异常时,系统可以发现问题并在授权范围内处理。
另一个案例来自 Tetsuwan Scientific。它把 MHS 接入自动化生物实验平台,让自然语言描述的实验流程经过编译后,调用不同的实验设备。一次测试覆盖了 9,143 次单独分液、300 种转移类型和 1,508 个测量条件。
这些数字说明测试规模不小,但它们仍然是特定实验设置下的结果,不能简单理解成所有实验室都能获得相同效果。
它为什么值得关注?
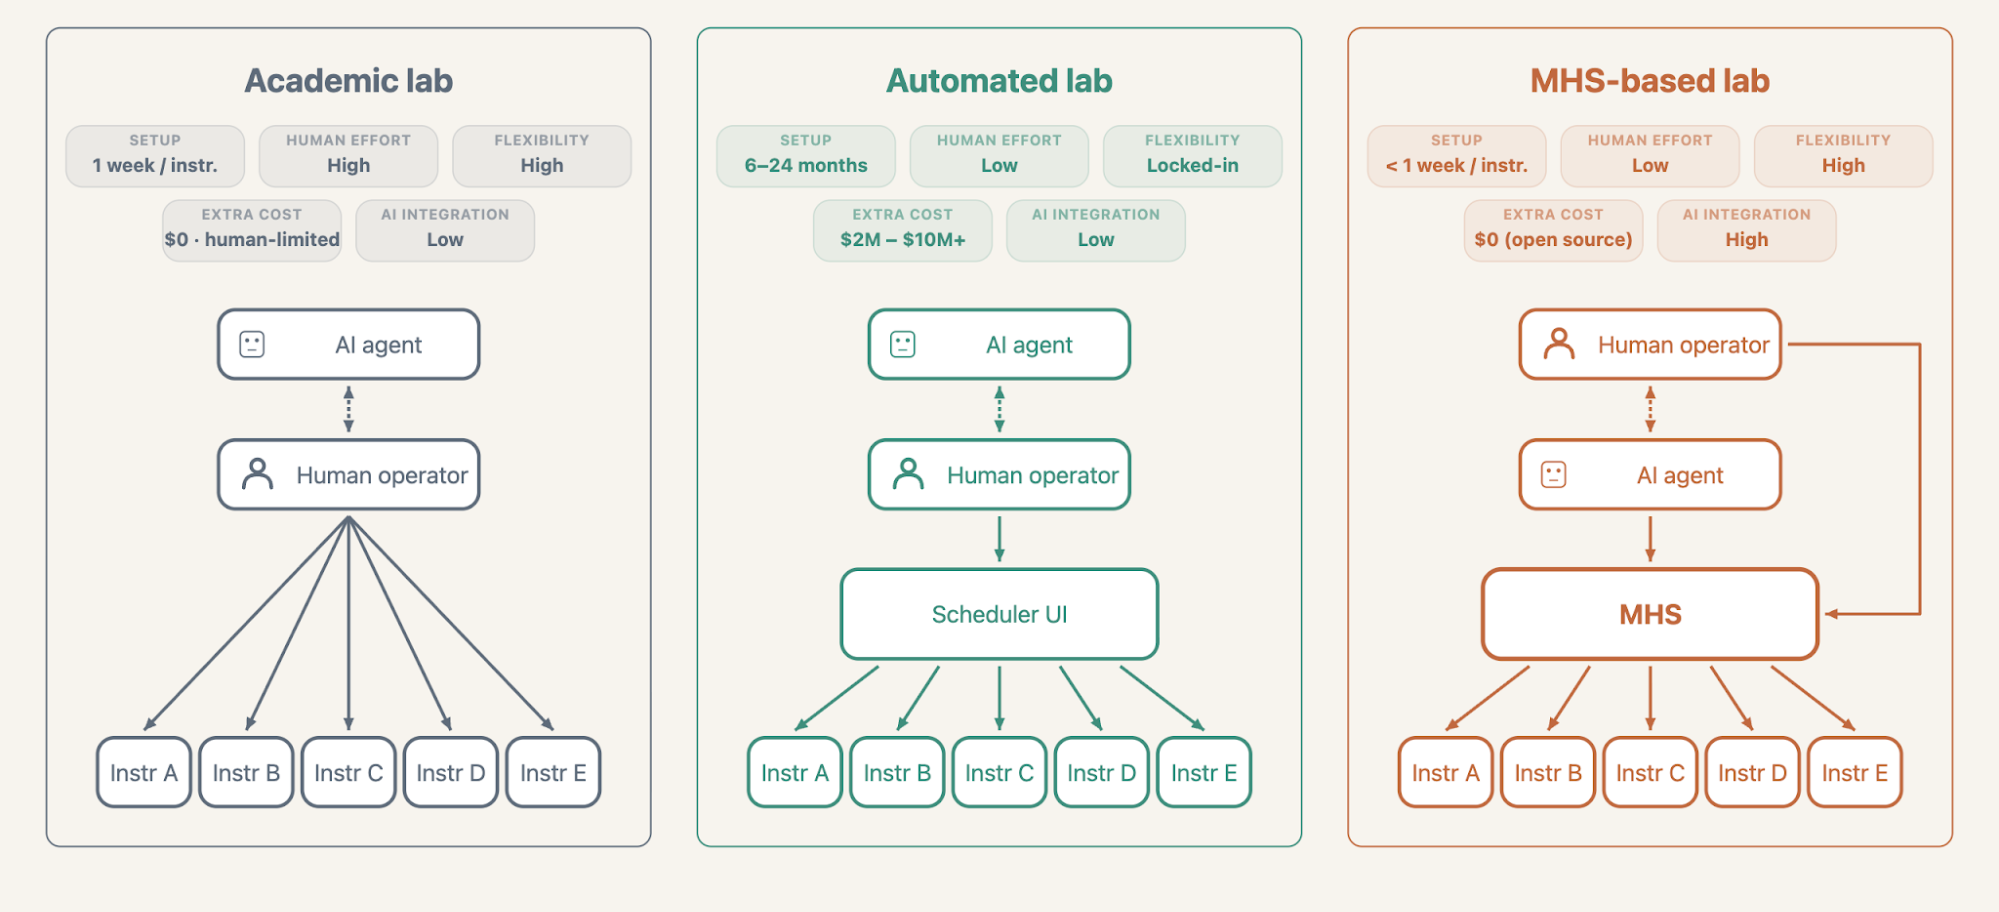
MHS 的价值不只是“让 AI 控制机械臂”,而是把硬件接入从一次性定制项目,往标准化方向推进。
过去,自动化工程师要为每家设备、每套流程写专门的连接逻辑。未来如果设备都能用统一方式描述状态、能力和限制,Agent 就有机会在多个设备之间做编排,软件也能更换底层硬件,而不用重写整套实验流程。
更进一步,Agent 可以参与闭环实验:
读取数据 → 判断下一步 → 修改参数 → 再次测量 → 保存成可复用流程。
这比“让 AI 写一段控制代码”更接近真实的科研自动化。
MHS 现在还不能做什么?
先别把它理解成实验室里的万能机器人。官方资料已经明确了几条边界:
- 目前是研究预览版,还没有正式开源;
- 设备必须具备可编程接口,完全没有软件接口的硬件无法直接接入;
- Agent 的物理、化学和生物学判断仍然有限,需要专家监督;
- 高风险动作仍然需要人工批准和安全评估;
- 设备驱动写得是否准确,直接影响 Agent 的操作边界;
- 即使设备接入了统一标准,实验流程本身仍受物理规律、材料性质和仪器精度限制。
Anthropic 计划继续扩大设备支持,并与 Hugging Face 的 LeRobot、树莓派等生态合作。MHS 之后会以开源形式发布,但具体时间和最终版本,不能提前当成已经确定的事实。
普通开发者能从中学到什么?
MHS 目前主要面向科研实验室、机器人公司、电子设备厂商和先进制造企业。普通开发者暂时未必能直接申请到研究预览资格,但这个项目提供了一条很清晰的设计思路:
第一,把设备能力说清楚
不要只给模型一个模糊的“控制设备”按钮。应该明确告诉它设备能读什么、能改什么、范围是多少、什么时候必须停下。
第二,把探索和执行分开
模型适合提出假设、分析结果和选择下一步。重复执行的动作,应该沉淀成可审查、可测试、可回滚的代码。
第三,让安全规则成为接口的一部分
安全限制不能只写在说明书里。设备驱动、参数校验、人工确认和异常恢复,都应该成为系统的一部分。
最后一句
MHS 真正想解决的,不是“AI 会不会操作一个设备”,而是:当现实世界里有几十台互不兼容的设备时,AI 能不能在安全边界内把它们组织成一个可运行的系统。
这件事一旦成熟,AI 的工作空间就不再只是浏览器、代码编辑器和聊天窗口,还会进入实验台、工厂产线和机器人工作站。
但在那之前,统一接口只是起点。设备安全、实验验证、人工审批和责任边界,才决定这套标准能不能真正走出研究预览。
相关资料:
- Anthropic MHS 研究预览:https://www.anthropic.com/news/model-hardware-standard-research-preview
- Model Hardware Standard:https://www.modelhardwarestandard.com/
- Model Context Protocol:https://www.anthropic.com/news/model-context-protocol